Onderzoek · 2024 – 2025
Vermiste personen vinden met een drone
YOLOv11 op dronebeelden, geoptimaliseerd voor goedkope hardware
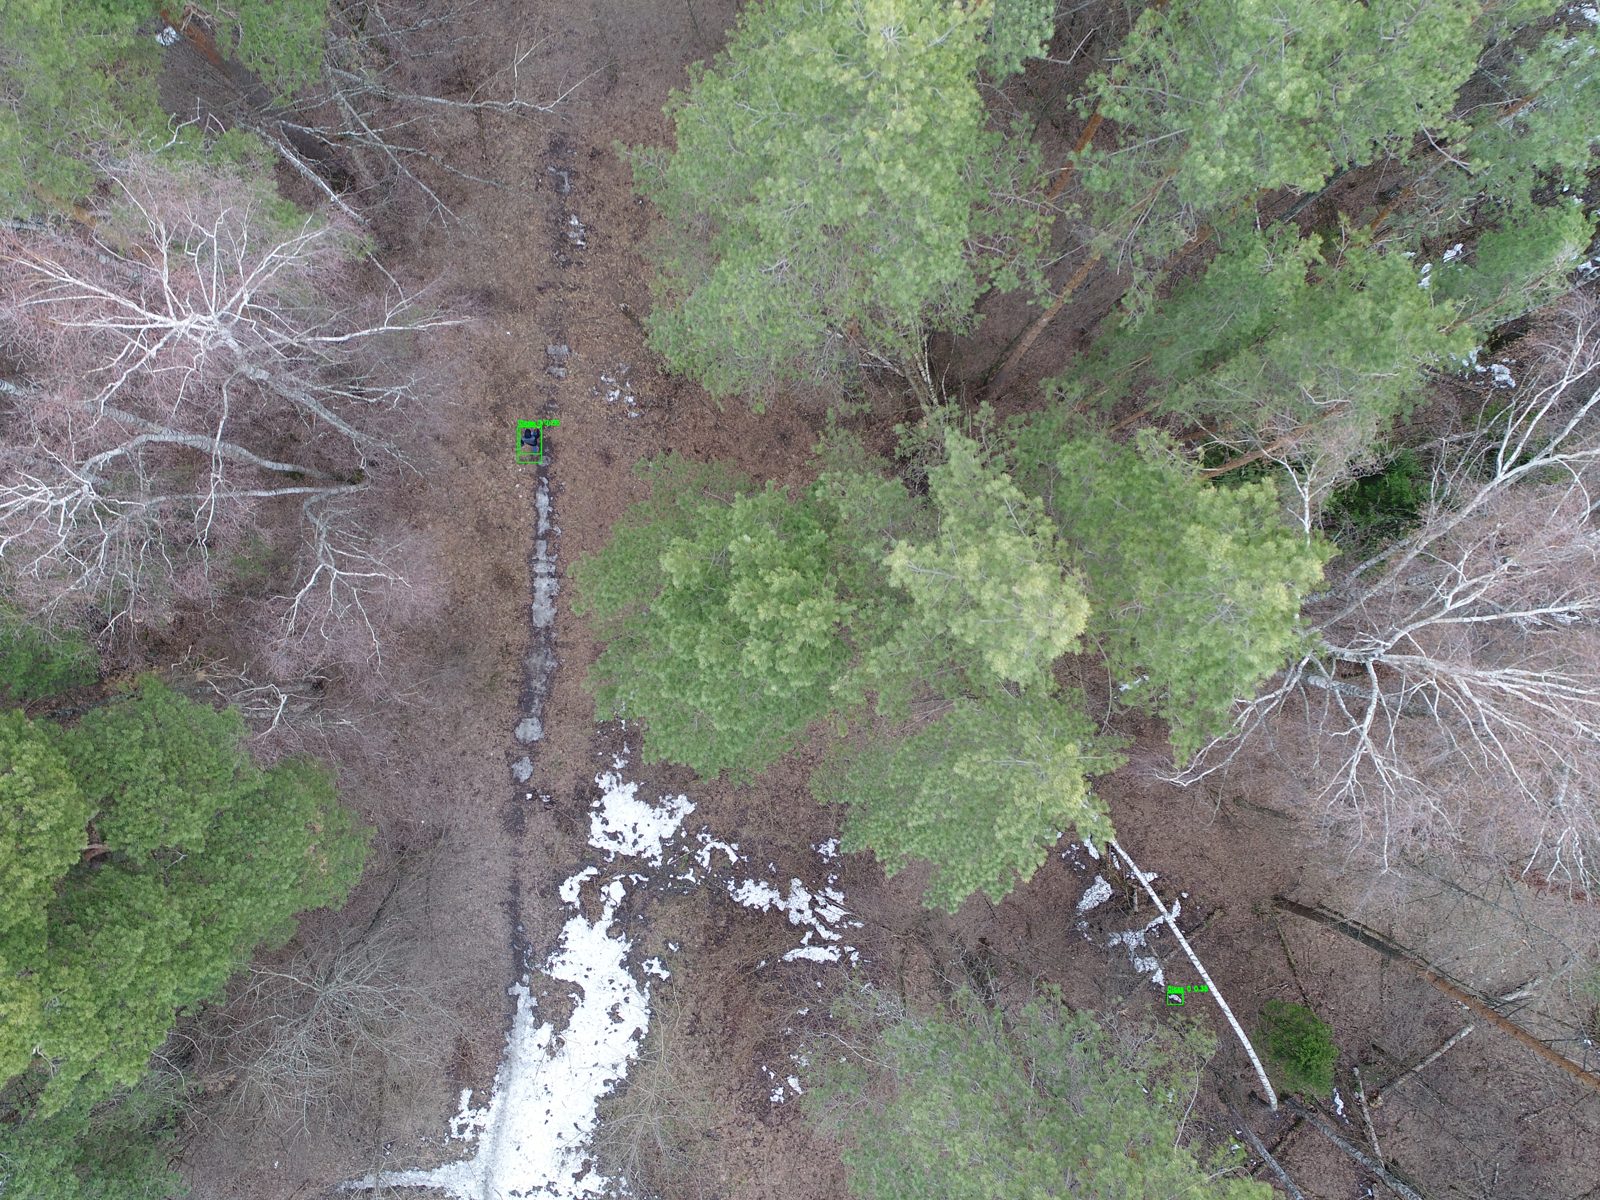
- Voor
- Howest, researchproject
- Mijn rol
- Onderzoek, data, training en benchmarks
- Periode
- 2024 – 2025
- Status
- Afgerond, code publiek
Het probleem
Onderzoeksvraag: hoe kan een AI-gestuurde drone met computervisie efficiënt ingezet worden bij zoek- en reddingsacties in een bos? Standaarddetectoren missen kleine personen in hoge-resolutiebeelden, en reddingsteams hebben geen GPU-server aan boord.
Wat ik bouwde
- Twee publieke datasets (HERIDAL en LADD) samengevoegd, geconverteerd en opgedeeld in tegels van 640 bij 640: bijna 107.000 trainingsbeelden.
- YOLOv11n gefinetuned op een A40-GPU, vergeleken met grotere varianten; export naar ONNX, TensorRT en NCNN.
- Inferentie in overlappende stukken (SAHI) zodat volledige luchtfoto's en video's verwerkt worden; extra kleur-anomaliedetectie voor afwijkende kleuren in het bos.
- Benchmarks op Jetson Nano, Raspberry Pi 4 en Raspberry Pi 5, en een publieke commandline-tool die frames met personen automatisch opslaat met tijdstempel.
Resultaat
- mAP50 op de testset van 0,03 (standaardmodel) naar 0,60 na finetuning; op de LADD-validatieset 0,82.
- Ongeveer een halve seconde per tegel op een Raspberry Pi 5, 1,3 milliseconden op de A40.
- Code en gewichten zijn publiek beschikbaar.
Wat ik eruit leerde
Tegelen en gesneden inferentie wonnen het van een groter model: slimmere data verslaat meer parameters, zeker op een Pi.